Embedded systems
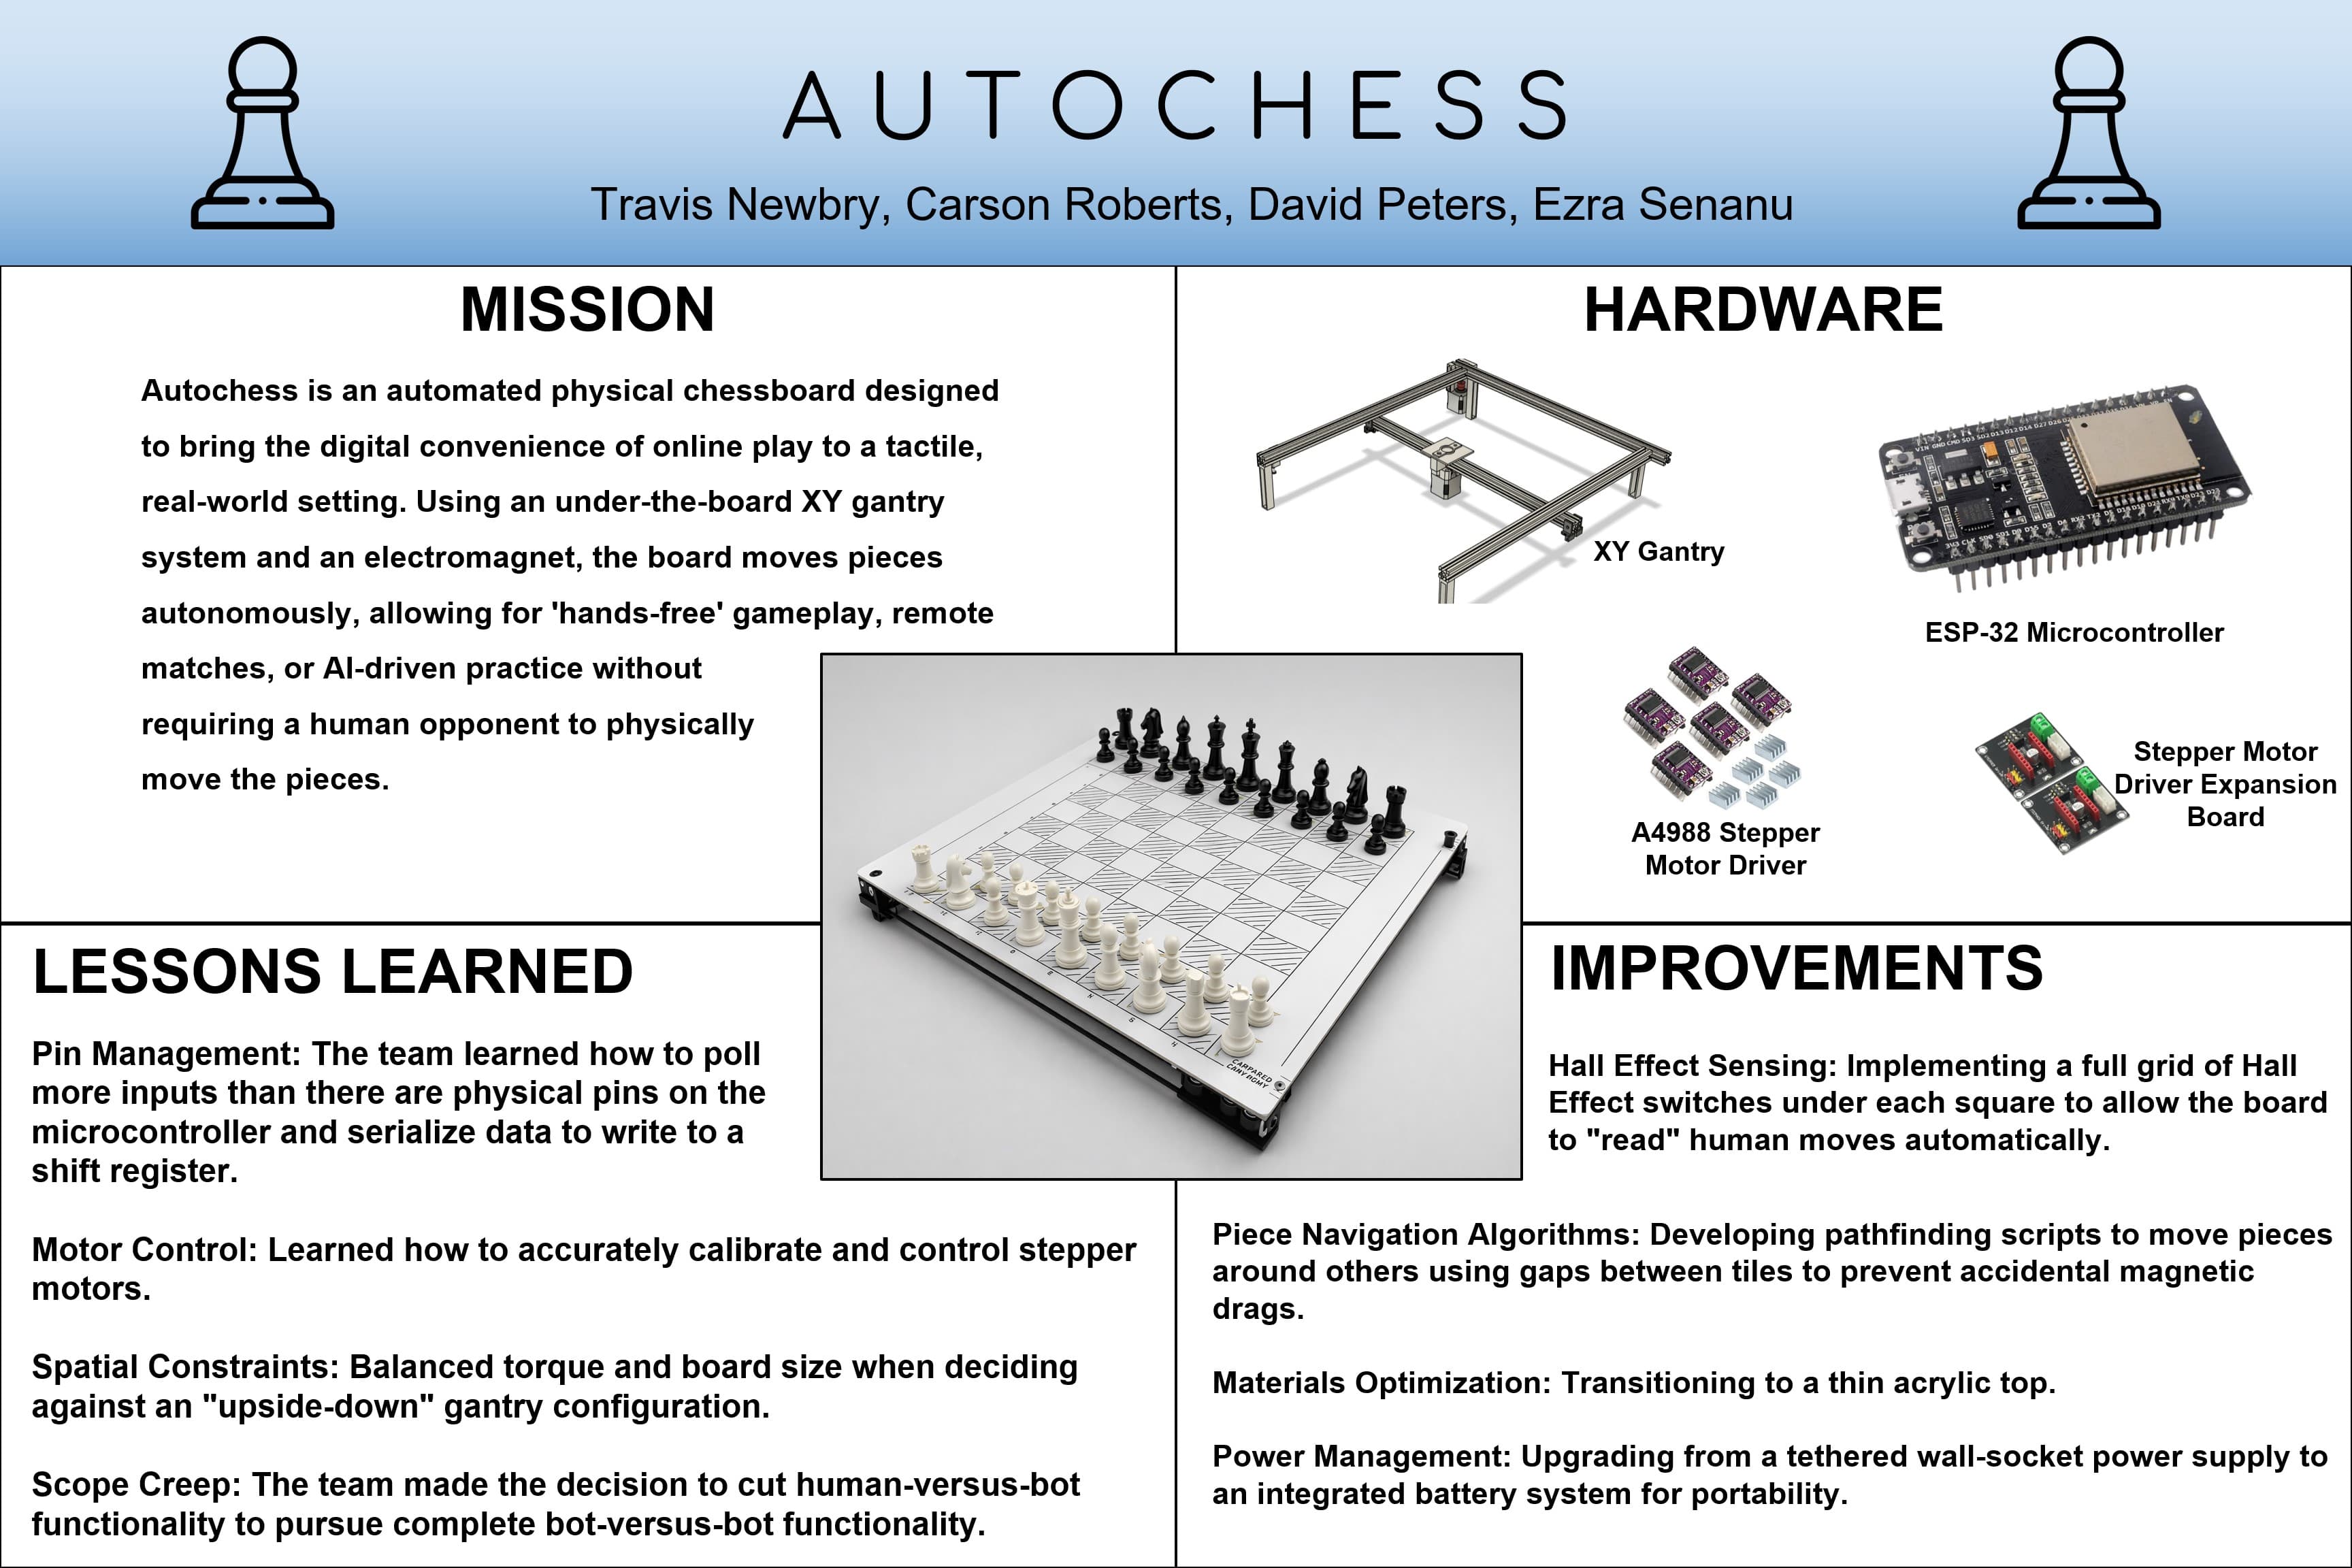
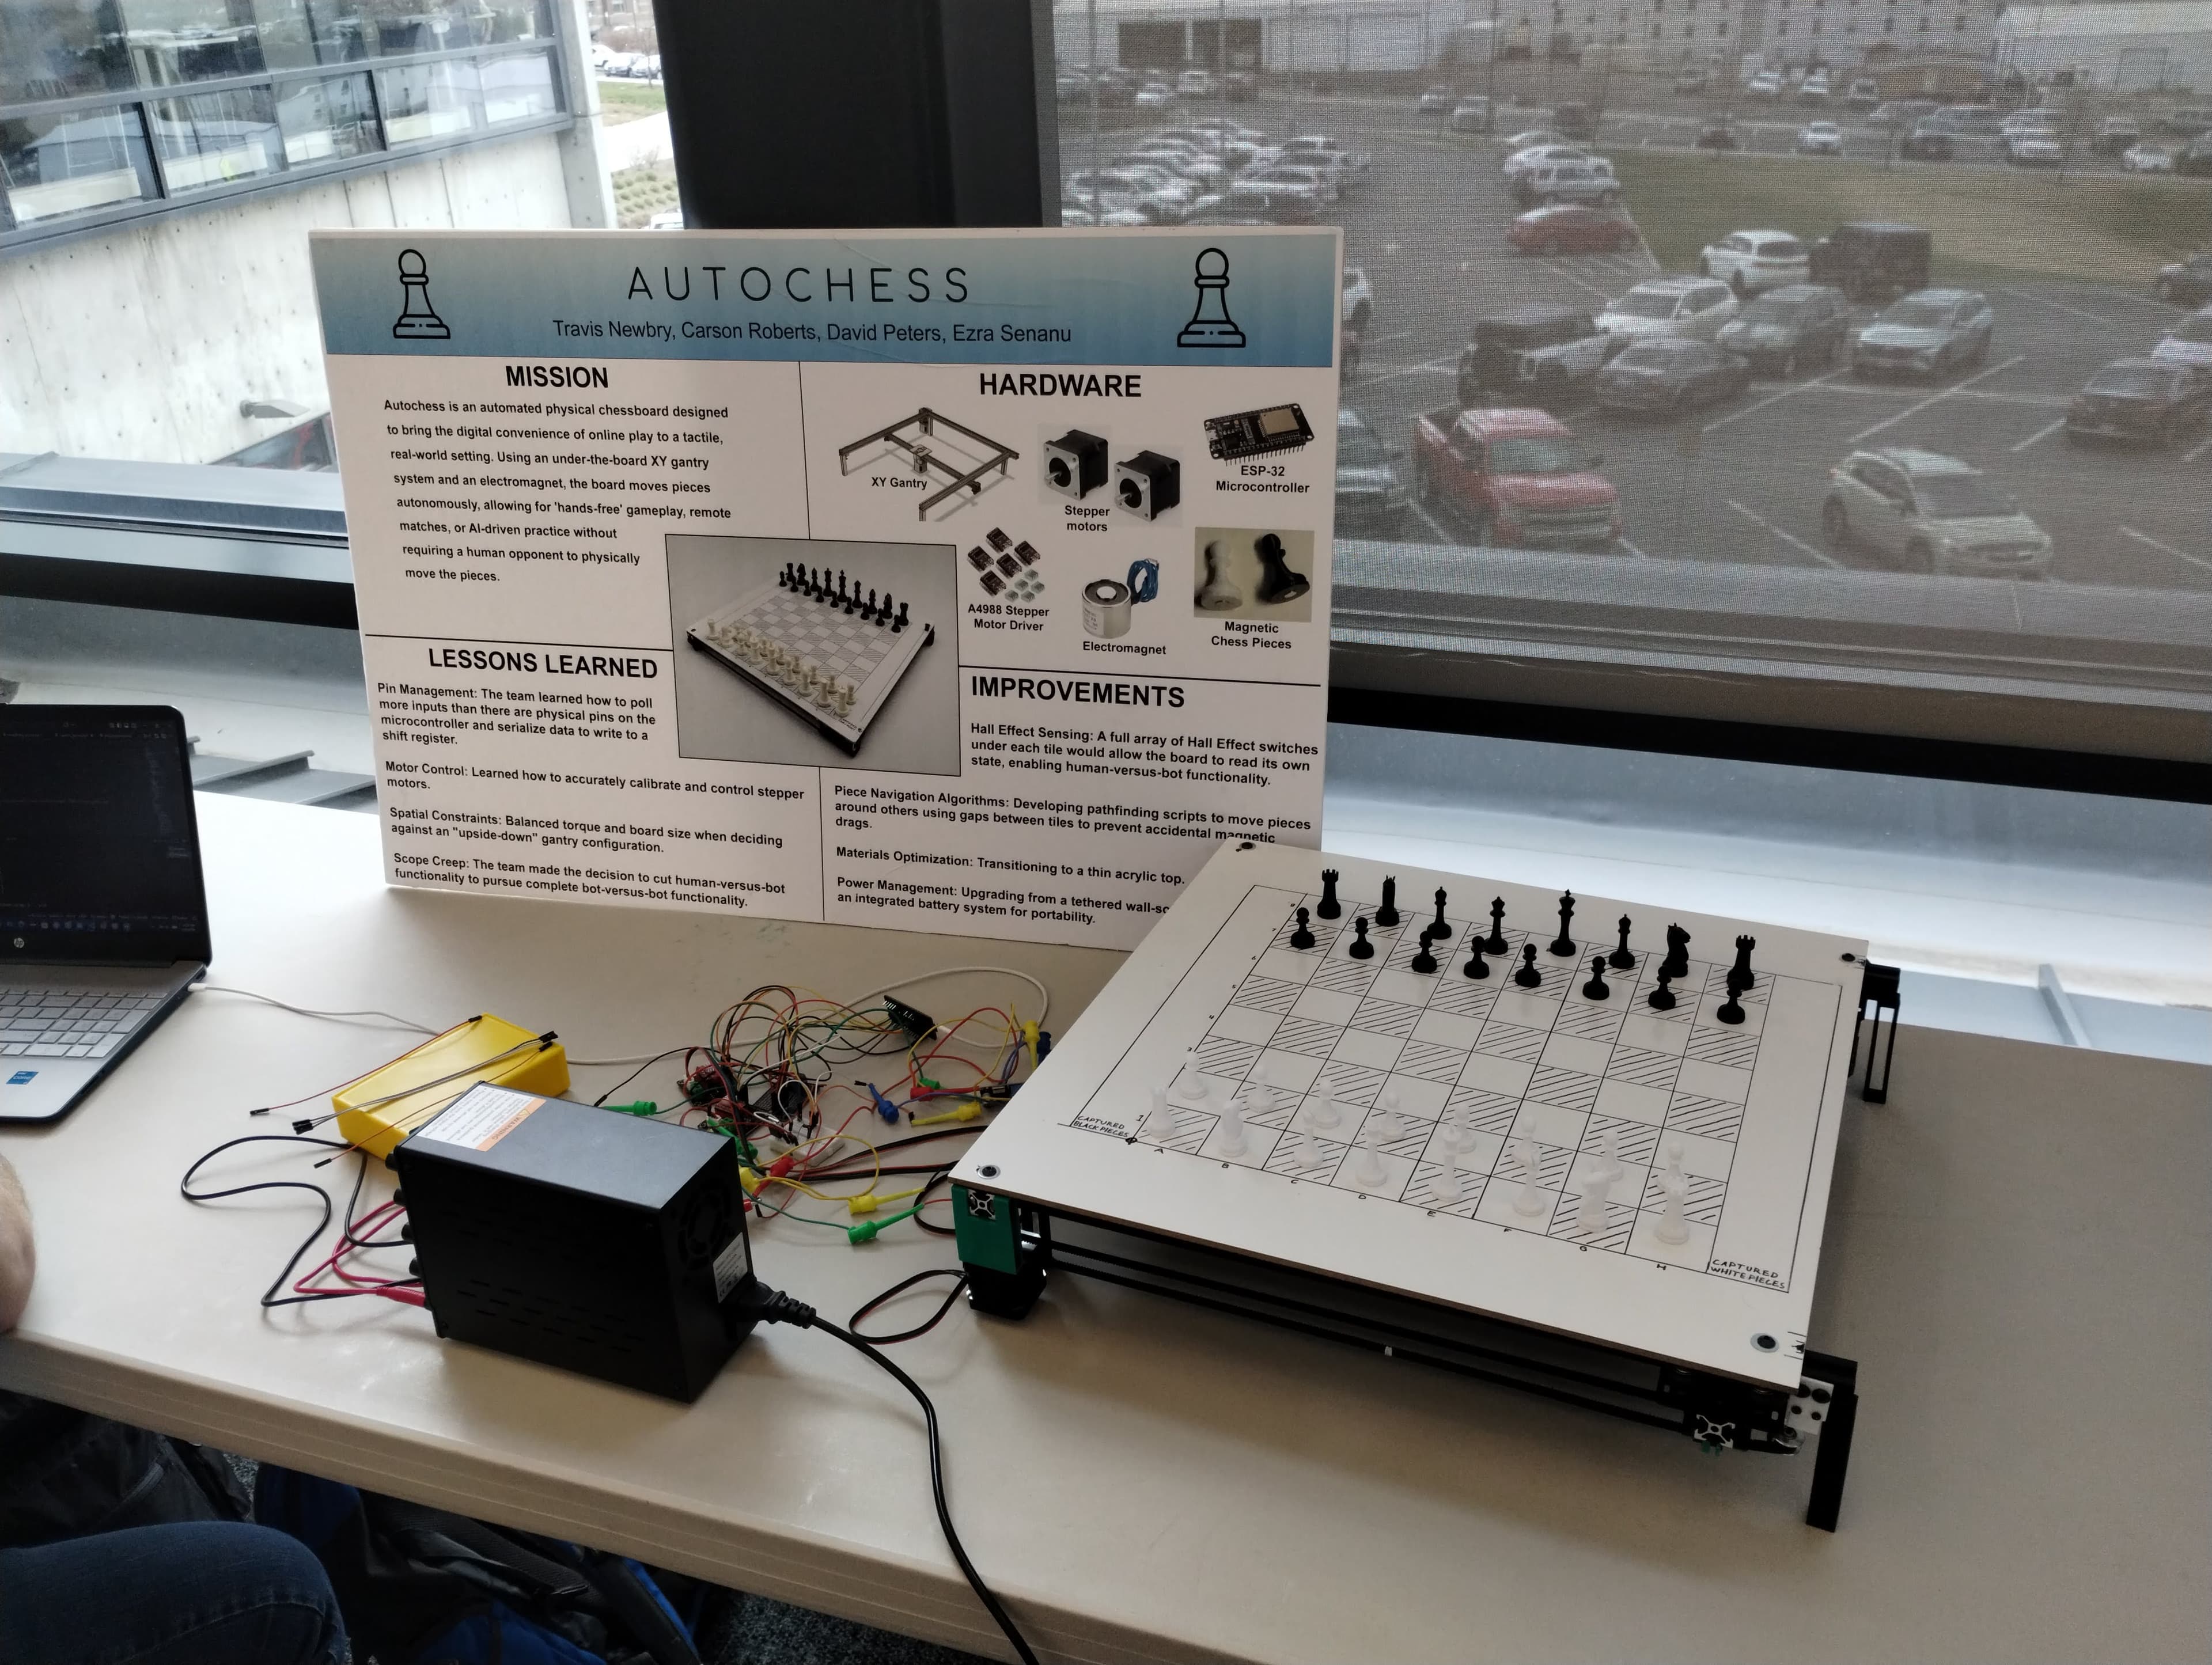
Autonomous robotic chess board
Complete
Modular ESP32 firmware for an electromechanical chess product — gantry motion, magnet actuation, and verified board sensing.
Problem
Coordinate real-time sensing and actuation across shift-register I/O, an XY stepper gantry, and magnet control while diagnosing intermittent EMI-related sensor corruption.
Objectives
- ▪Non-blocking real-time control on ESP32
- ▪UART host–device bridging and I2C UI integration
- ▪Full-board reads under 2 ms with logged PASS/FAIL harnesses
- ▪Instrument-backed EMI diagnosis and synchronized sensing windows
Architecture
Firmware-centric control loop on ESP32 with modular I/O, motion, and sensing subsystems; verification via oscilloscope and logic-analyzer evidence.
Demo